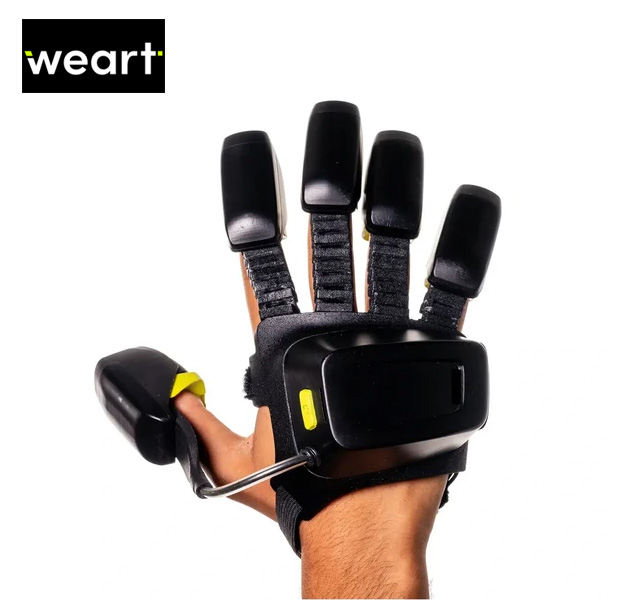
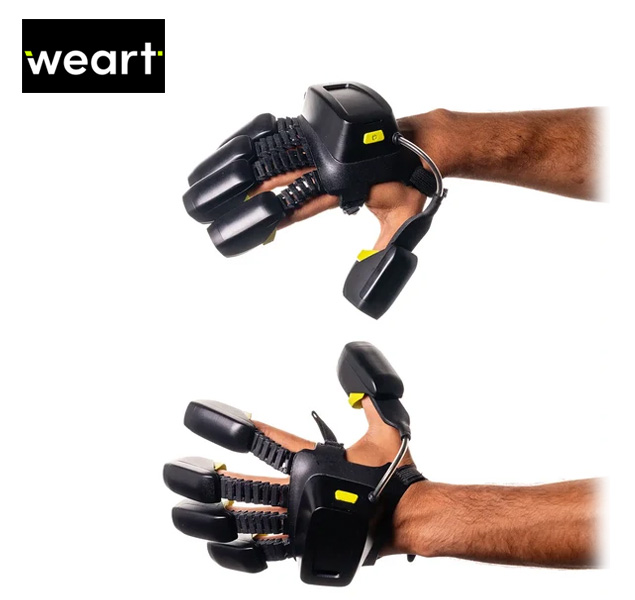
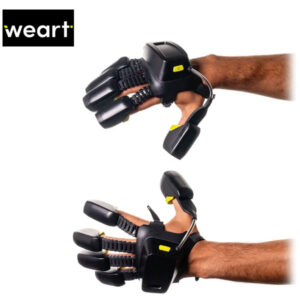
TouchDIVER Pro incorpora la plataforma profesional de guantes hápticos de WEART a la teleoperación robótica. El operador puede controlar una mano robótica mientras recibe retroalimentación táctil del robot en tiempo real, lo que hace que la manipulación a distancia sea más natural que la retroalimentación visual por sí sola.
WEART ha desarrollado una pila de teleoperación con integración completa en ROS2, seguimiento de dedos de alta resolución y retroalimentación de fuerza bidireccional validada en hardware real. Cuando el robot entra en contacto con un objeto, la resistencia se transmite al guante a través de los dedos y la palma, de modo que el operador puede sentir el contacto, la firmeza del agarre, el deslizamiento y la cantidad de fuerza que se está aplicando.